robodojo-benchmark/robodojo
RoboDojo tasks on an ARX X5 bimanual platform in Isaac Sim.
robouse run-many \
  --tasks tasks/robodojo \
  --harness oracle \
--out runs/robodojo-oracleAbout this dataset
- Embodiment
- ARX X5 bimanual
- Simulator
- RoboDojo (Isaac Sim 5.1)
- Requirements
- NVIDIA RTX GPU ·
bench>=0.7.4,<0.8 · runs from a Robo Use checkout - Licence
- Task packages Apache-2.0; adapted from RoboDojo by RoboDojo Benchmark (MMLab@HKU and partners), MIT (LICENSE file); README states a non-commercial research licence
@misc{robouse_robodojo_benchmark_robodojo_0_1,
  title        = {Robo Use robodojo-benchmark/robodojo 0.1},
  author       = {{BenchFlow}},
  year         = {2026},
  howpublished = {\url{https://robouse.ai/hub/robodojo-benchmark/robodojo/}},
  note         = {BenchFlow dataset, tag robodojo-benchmark/robodojo-v0.1, commit 432d0a882cb5; adapted from RoboDojo (RoboDojo Benchmark (MMLab@HKU and partners))}
}9 tasks
Size
Step budget
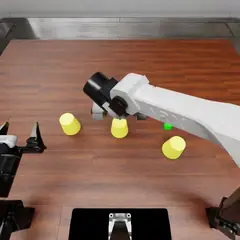
robodojo-cover-blocksRoboDojo task cover_blocks, capability dimension memory, evaluation layout 0.RoboDojo task cover_blocks, capability dimension memory, evaluation layout 0.
ARX X5 bimanual800 stepsends when first reached
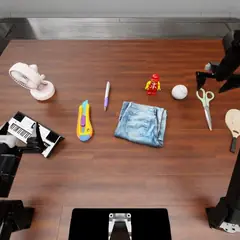
robodojo-general-pickupRoboDojo task general_pickup, capability dimension open, evaluation layout 0.RoboDojo task general_pickup, capability dimension open, evaluation layout 0.
ARX X5 bimanual200 stepsends when first reached
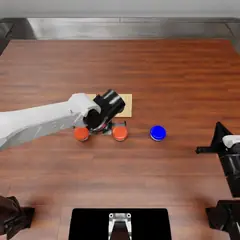
robodojo-press-by-numberRoboDojo task press_by_number, capability dimension memory, evaluation layout 0.RoboDojo task press_by_number, capability dimension memory, evaluation layout 0.
ARX X5 bimanual700 stepsends when first reached
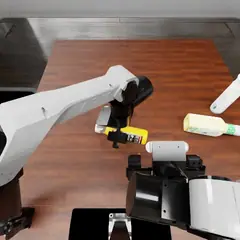
robodojo-put-bottles-into-dustbinRoboDojo task put_bottles_into_dustbin, capability dimension long-horizon, evaluation layout 0.RoboDojo task put_bottles_into_dustbin, capability dimension long-horizon, evaluation layout 0.
ARX X5 bimanual700 stepsends when first reached
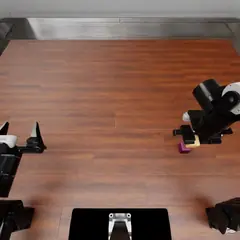
robodojo-stack-blocksRoboDojo task stack_blocks, capability dimension generalization, evaluation layout 0.RoboDojo task stack_blocks, capability dimension generalization, evaluation layout 0.
ARX X5 bimanual550 stepsends when first reached
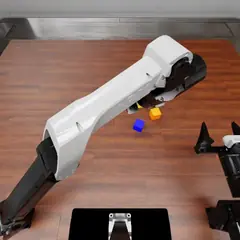
robodojo-stack-blocks-by-languageRoboDojo task stack_blocks_by_language, capability dimension open, evaluation layout 0.RoboDojo task stack_blocks_by_language, capability dimension open, evaluation layout 0.
ARX X5 bimanual400 stepsends when first reached
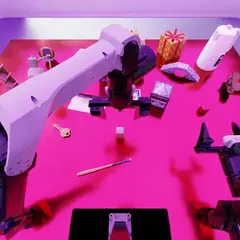
robodojo-stack-blocks-randomRoboDojo task stack_blocks_random, capability dimension generalization, evaluation layout 0. This is RoboDojo's random-layout variant (_random):…RoboDojo task stack_blocks_random, capability dimension generalization, evaluation layout 0. This is RoboDojo's random-layout variant (_random): the same objective with a randomised scene (clutter, backgrounds, lighting and object placement).
ARX X5 bimanual550 stepsends when first reached
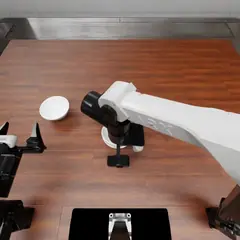
robodojo-stack-bowlsRoboDojo task stack_bowls, capability dimension generalization, evaluation layout 0.RoboDojo task stack_bowls, capability dimension generalization, evaluation layout 0.
ARX X5 bimanual800 stepsends when first reached
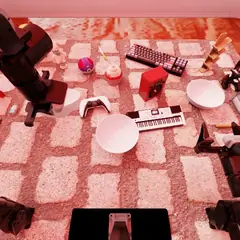
robodojo-stack-bowls-randomRoboDojo task stack_bowls_random, capability dimension generalization, evaluation layout 0. This is RoboDojo's random-layout variant (_random):…RoboDojo task stack_bowls_random, capability dimension generalization, evaluation layout 0. This is RoboDojo's random-layout variant (_random): the same objective with a randomised scene (clutter, backgrounds, lighting and object placement).
ARX X5 bimanual800 stepsends when first reached
↑ ↓ move between rows · Enter shows details · O opens the task
Each task is a package in the task format, pinned to robohub commit 432d0a882cb5. The verifier and the reference solution are not published.